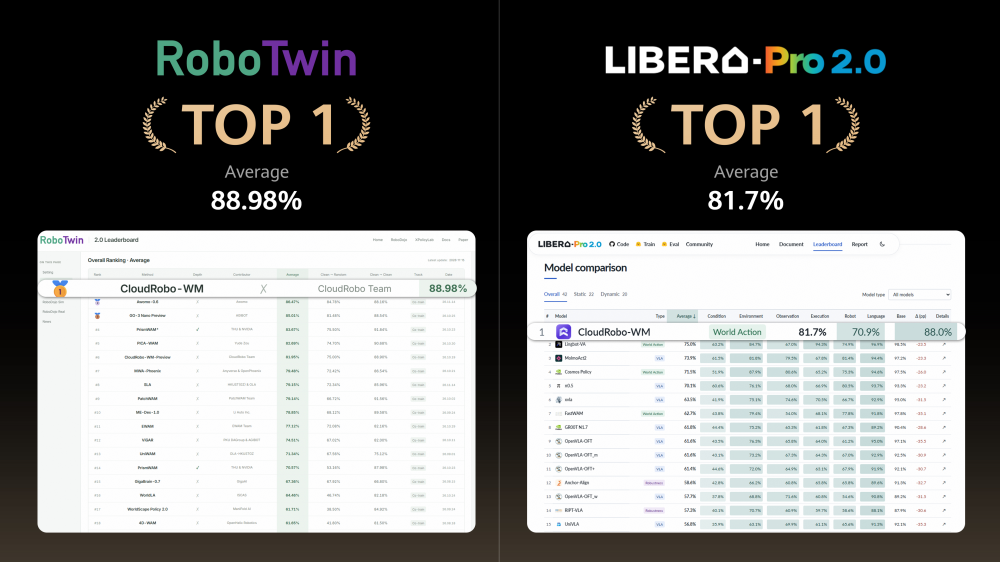
华为云“行业AI梦工厂”今天正式发布昇腾原生具身世界模型CloudRobo-WM1.2,并宣布全面开源。该模型在RoboTwin 2.0和LiberoPro 2.0评测中均排名第一,通过五大核心技术突破,解决了具身智能在物理世界落地的五大难题。
当前具身智能面临多模态物理理解困难、动作生成耦合难等挑战。CloudRobo-WM1.2通过PPA多模态世界表征架构,让机器人能预判物理交互结果,从“看懂静态照片”升级到“看懂4D动作电影”。世界模型原生DualAct架构实现高精度动作生成,支持动作专家灵活定义尺寸,提升训练效率。
该模型还引入多粒度监督数据自适应预训练框架,兼容标注缺失、视角不完整等异构数据。本体语义保真跨具身运动建模技术,为单臂、双臂、轮式机器人提供统一“动作翻译器”,增强跨本体泛化能力。同时提供World/Expert Action等四种弹性推理模式,满足不同算力需求。
华为云承诺全面开放模型、工具链及技术实践,依托昇腾云算力构建六大产业落地工程能力,覆盖从仿真冷启动到真实物理作业的全流程。通过联合本体厂商、高校机构等,推动机器人技术从实验室走向千行百业。
这标志着具身智能技术正加速从实验室走向实际应用。